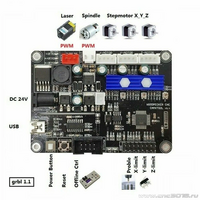
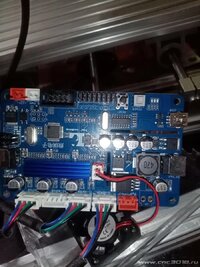
Последовательность выполняемых действий для настройки станка ЧПУ.

Настройка станка в GRBL — это последовательный процесс, который начинается с физического подключения и заканчивается запуском управляющей программы.
1. Физическое подключение и связь
Сначала соедините станок с компьютером
(обычно через USB) и убедитесь, что система его распознала. Затем установите драйверы для контроллера (например, CH340 для Arduino).
В управляющей программе
(LaserGRBL, Universal G-code Sender, Candle, bCNC или GRBL Controller) откройте окно подключения:
Нажмите «Connect».
Выберите правильный COM-порт
(проверьте в «Диспетчере устройств»).
Установите скорость передачи данных — 115200 бод.
После успешного соединения в программе появится приглашение GRBL
(например, «Grbl 1.1h»).
2. Проверка ручного управления
(jog)
Поочерёдно активируйте кнопки ручного перемещения
(jog) для каждой оси
(X, Y, Z). Убедитесь, что направление движения соответствует ожидаемому, а сами оси не упираются в ограничители. Если что-то не так, проверьте подключение проводов и при необходимости инвертируйте направление в настройках GRBL.
3. Настройка параметров прошивки GRBL
Здесь вы задаёте характеристики вашего станка. Большинство программ для работы с GRBL имеют встроенный «мастер настройки», который упрощает этот процесс.
Если вы работаете через терминал, введите команду $$ — выведется список текущих настроек. Для изменения параметра используйте формат $x=val
(например, $100=320
где:
$100 — номер параметра,
320 — величина параметра (в данном случае шагов на мм по оси X.
Ключевые параметры для настройки:
Шаги на миллиметр
(steps/mm): $100 (X), $101 (Y), $102 (Z). Рассчитываются исходя из типа двигателя, режима микрошагов и трансмиссии
(винт, ремень).
Максимальная скорость
(мм/мин): $110
(X), $111
(Y), $112
(Z).
Ускорение
(мм/сек²): $120
(X), $121
(Y), $122
(Z).
Инвертирование пинов: параметр $2 задаёт маску инверсии для портов.
Жёсткие лимиты (концевые выключатели): $21=1 активирует их срабатывание.
Цикл возврата в ноль (homing): $22=1 запускает автоматический поиск исходной точки. Если направление гоминга инвертировано, может понадобиться настройка $23.
Управление шпинделем/лазером: для лазера установите $32=1, чтобы GRBL управлял мощностью
(PWM). Команды M3/M4/M5 включают шпиндель, а M5 выключает его.
После изменения параметров сохраните их
(в терминале это подтверждается ответом «ok»).
4. Калибровка и проверка
Даже после настройки шагов может потребоваться калибровка:
Отправьте команду перемещения на известное расстояние (например, G91 G0 X100 — в относительной системе координат).
Измерьте фактическое смещение (индикатором или штангенциркулем).
Рассчитайте поправочный коэффициент: K = заданное / фактическое.
Обновите параметр: новое_значение = текущее_значение × K.
5. Задание нулевой точки
Перед обработкой нужно задать точку отсчёта.
Если у станка есть концевики, запустите цикл хоминга
($H) — станок автоматически найдёт крайние позиции.
Если концевиков нет, вручную переместите инструмент в нужную точку
(обычно угол заготовки) и обнулите координаты в программе.
Для явного задания нулевой точки в GRBL используйте команду G92 X0 Y0 Z0.
6. Тестовый запуск и запуск программы
Тестовый запуск. Перед полноценной обработкой выполните простую тестовую программу
(например, квадрат 50×50 мм). Проверьте траекторию и отсутствие ошибок.
Запуск управляющей программы. Если тесты прошли успешно, загрузите G-код
(из векторного редактора, LightBurn и т.п.) и запустите обработку.
Несколько советов
Не меняйте сразу много параметров — настраивайте постепенно и проверяйте после каждого шага.
Если станок ведёт себя нестабильно
(дергается, не доезжает), проверьте ускорение: слишком высокие значения часто вызывают рывки.
Для сложных станков полезно вести журнал настроек: записывайте исходные значения и дату изменений — так проще отлаживать и отслеживать, затем делать выводы.
Если на каком-то из этапов возникнут сложности
(например, станок не реагирует на команды или траектория кривая), напишите детали, попробуем разобраться.
Успехов!